기구학, 기구물의 모터 선정 방안, Introduction
다절링크 모터 선정 · 1부 Introduction — 정역학으로 구한 토크가 왜 현장에서 늘 모자라는지부터.
2026. 08. 26
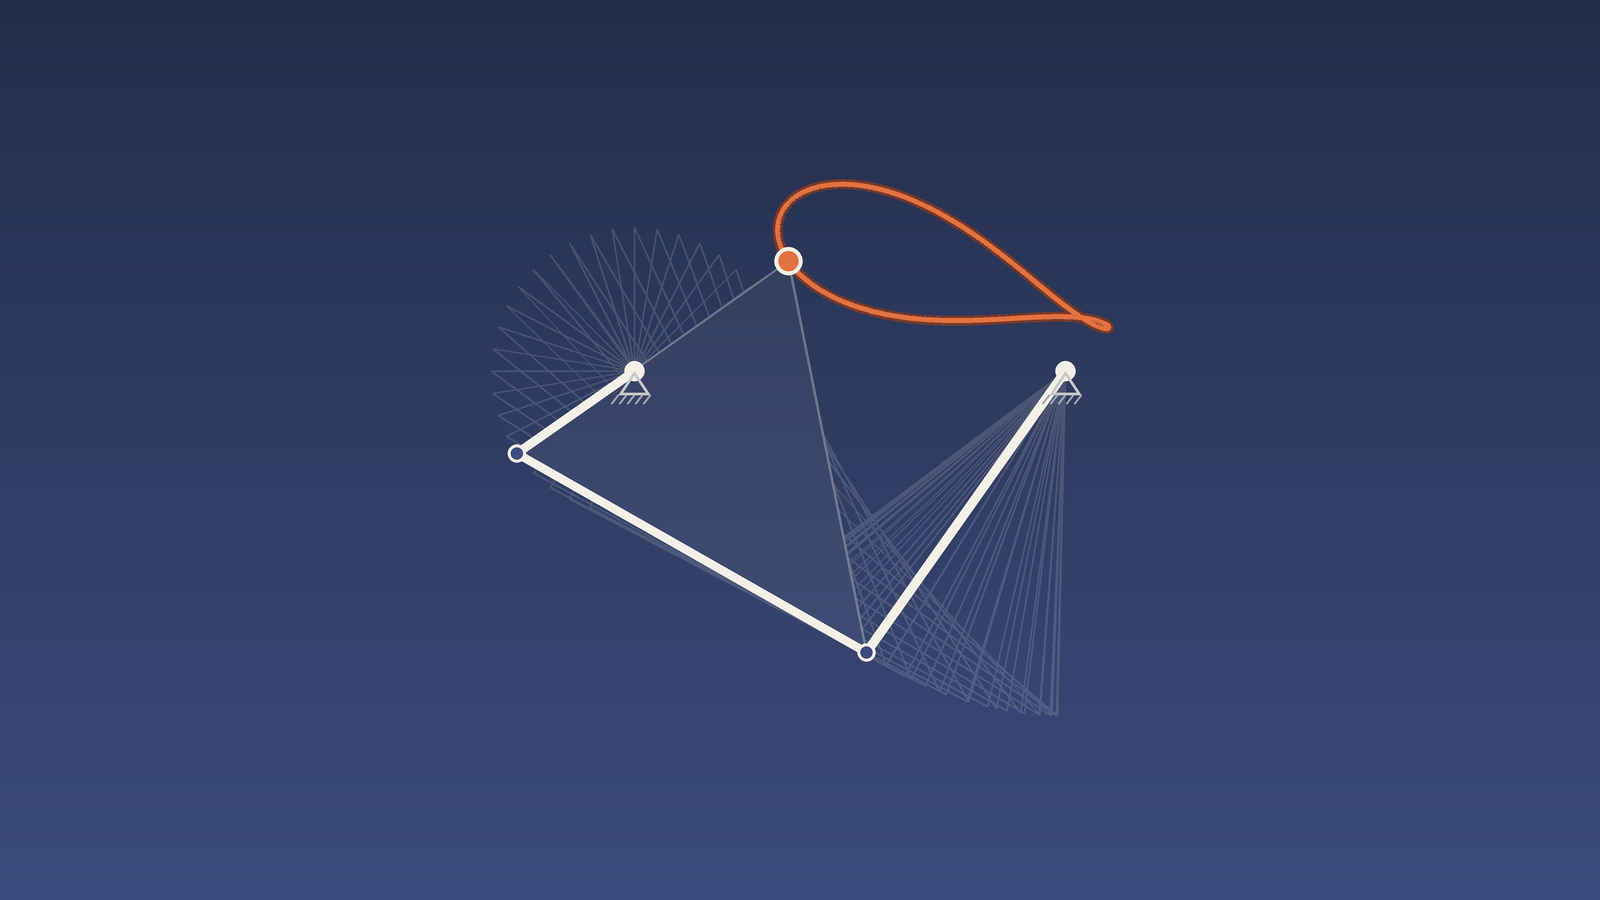
본론에 앞서, 이 연재의 핵심 주제를 소개하고 싶다. 아래의 기구 중, 왼쪽 그림의 기구물을 봐주기를 바란다. 해당 그림은 2차원 평면 위에 그려진 기구물을 보여준다. 오른쪽 그림은 2차원 기구물을 3차원의 형태로 보여준다. 이 둘의 기구학적인 메커니즘은 본질적으로 같다. 다만 2차원 평면으로 표현했느냐, 3차원으로 표현했느냐가 다소 다를 뿐이다. 조립도면의 형태가 다소 허접해도 양해해주기를 바란다.
왼쪽 그림의 입력 링크(Input link)를 조작하면 각 기구물이 상호작용하며 움직이는 것을 관찰 할 수 있다. 이런 기구물을 일반적으로 4절 링크 혹은 4절 링크 메커니즘이라고 한다.
INTERACTIVE 01
이 연재가 끝까지 끌고 갈 기구
왼쪽 크랭크를 끌면 두 그림이 함께 움직입니다. 오른쪽 그림은 끌어서 돌려 볼 수 있습니다.
위의 기구가 작동하는 과정을 표독한 눈빛으로 지적하자면, 사실 말이 안되는 기구물임을 알 수 있다. 마찰도 없고, 중력도 없고, 변형도 없고, 각 링크의 회전축이 정확하게 일치하는 이상적인 기구이니 말이다. 그러나 우리는 현실을 다루는 것이 아니다. (기구학의 학술적 정의는 뒤로 미루겠다.) 지금은 이런 방식의 접근이 가능하다는 점을 체험만 하기를 바란다. 왜냐하면 조금 더 본질적인 문제정의를 하고싶기 때문이다.
필자는 그저 이 메커니즘을 모터로 작동시키는 것에 관심이 있다.
독자는 위의 링크의 위치와 각도를 조절해가며 메커니즘을 작동시켰을 것이다. 그러나 사람의 수동적인 조작없이 이 메커니즘을 움직이게 하려면 모터라는 구동장치가 필요하다. 그렇다고 하여 아무 모터나 쓸 수는 없는 노릇이다. 미니카를 구동시키는 모터와 전기자동차를 구동시키는 모터는 다른 것 처럼, 위의 그림에 적합한 모터 역시 결정할 수 있어야 한다.
필자는 당신이 정역학을 배웠다고 가정한다.
그렇다면 모터의 용량(스펙)은 어떻게 결정해야 할까? 조금 단순하게 생각하면, 링크의 모멘트(토크)가 가장 커지는 동작을 기준으로 모터의 용량을 결정하면 되지 않을까?
그러려면, 중량(kg), 가속도(m/s2), 하중(N), 모멘트(N*d)의 관계를 알 필요가 있다. 하중은 중량과 가속도의 곱으로 정의될 수 있다. 이를 수식으로 표현한 것이 Force=mass x acceleration이 된다. 기호로서, F=ma로 표현될 수 있다.
우력 혹은 모멘트(Moment)는 대체로 기호 M으로 표현하며, 하중(N)과 거리(d)의 곱으로 계산할 수 있다. 기계공학도로서 친숙한 거리의 단위는 millimeter(mm)이지만, 거리의 단위는 meter(m)가 될 수 있다.
링크가 아~주 매~우 천천히 움직인다고 가정하는 준 정적(Quasi-Static)의 상태를 가정하면, 가속도와 각가속도는 0에 수렴된다. 그러면 하중(Force) = 중력에 의한 힘 + 동작에 의한 힘 = (mass x gravity) + (mass x acceleration) 에서 동작에 의한 힘이 0이 되는 효과를 갖는다고…, 생각할 수 있다.
gravity는 9.81 m/s2 임을 알고 있으므로 질량(mass)만 고려하면 된다는 결론이 나온다.
그렇다면 질량을 계산해보자. 각각의 링크의 재질은 알루미늄이며, 각 링크의 단면 면적은 300mm2 이며 길이는 각각 다를 수 있으나, 값이 제시되어 있다. 재료의 밀도와 부피를 알고있다면 무게를 구할 수 있다. 단, 기본 링크(Base link)는 실존하지 않으므로, 실존하는 3개의 링크 질량을 모두 더하면 0.502 kg 이다.
외력이라 할 수 있는 지속 하중은 2 kgf 이다. 링크 하나하나의 질량과 관성모멘트를 어떤 값으로 계산했는지는 부록에 적어 두었다.
위와 같은 단순한 계산은 굳이 역학(Mechanics)을 배우지 않더라도, 초등학생의 산수 수준에서 가능하다.
이제 질문 하나를 해보자.
이 기구물을 움직이기 위한 “사람의 힘”이 얼마나 필요할까?
체결 부품(나사, 너트 등)의 체결 여부(체결 / 해제)를 변경하기 위해 우리는 수동식 드라이버를 이용할 수 있고, 전동식 드라이버를 이용할 수도 있다. 이 과정에서 너무 큰 토크를 부여하면 불필요한 힘이 낭비된다. 그리고 체결 여부를 변경할 수 없을 정도로 적은 토크를 부여하면 드라이버가 헛돌면서 나사 머리가 뭉개지는 참사가 발생한다. 나사를 조이고, 나사를 푸는 과정을 한번이라도 해봤다면 이 질문이 왜 필요한지 알 수 있다.
이것은 다른 기구물에도 동일하게 적용된다. 예를 들면 서랍(슬라이딩 운동)을 여는 행위, 문(회전 운동)을 여닫는 행위 등에도 불필요하게 큰 힘을 가하면 부품이 손상될 위험이 있고, 너무 적은 힘을 가하면 작동 자체가 불가하다.
링크 메커니즘도 똑같다. 기구물을 실제로 제작하면, 물체의 소재 정보와 형상 정보를 통해 ‘기구물의 중량’이란 개념을 붙일 수 있다. 그래서 수동식인 경우에는 기구물을 실제로 동작시키는 사람에게서 ‘너무 가볍다.’라던지, ‘너무 무겁다.’란 말이 나오지 않도록 만들어야 한다. 전동식에서는 이 문제로부터 자유롭지만, 과도한 용량의 모터를 사용하면 ‘너무 비싸다.’란 말을 피해갈 수 없다. 그러므로 기구물에 따라 적정한 ‘중량(편의)’과 ‘용량(가격)’을 선택할 수 있어야 한다.
먼저 정역학으로 풀어 보자
모터를 고르려면 크랭크축에 얼마의 토크가 걸리는지부터 알아야 한다. 가장 먼저 떠오르는 방법은 정역학이다. 기구를 어느 한 자세에 세워 두고, 그 자세에서 버티는 데 필요한 모멘트를 구하는 것이다. 정역학의 기초 모델은 두 줄이 전부다.[6]
sum mathbf{F} = 0, qquad sum M = 0힘의 합이 0이고, 모멘트의 합이 0이다. 이 두 줄 어디에도 속도나 시간이 들어 있지 않다는 점만 기억해 두자. 뒤에서 이 이야기의 전부가 된다.
모델 ①. 단순 지렛대 모델
개념 모델 하나를 예로 들겠다. 링크 셋의 질량은 모두 더해도 0.502 kg 이고, 말단 하중 2 kg 의 4분의 1 에 지나지 않는다. 그래서 이 모델은 링크의 무게를 세지 않는다. 그리고 하중 2 kg 이 크랭크 끝의 관절 A 에 그대로 매달려 있다고 본다.
그러면 남는 것은 고정축 O₂ 를 중심으로 길이가 r₂ 인 팔 하나뿐이다. 아래 INTERACTIVE 02 에서 모델 ① 단순 지렛대 단추를 누르면 이 모델을 그림으로 볼 수 있다. 옅은 회색으로 깔린 것이 실제 기구이고, 그 위에 남은 검은 팔 하나가 이 모델이 남긴 전부다. 팔 끝에서 아래로 내려가는 화살표가 하중의 무게 W 다.
이 모델에서 크랭크축에 걸리는 모멘트는 힘에 팔 길이를 곱한 값이다.
tau ;approx; W times r_2 ;=; m,g,r_2(1)값을 넣어 계산하면 이렇게 된다.
- 하중의 무게는
W = m g = 2 times 9.81 = 19.6 mathrm{N}이다. - 모멘트팔은 크랭크 길이로 잡는다.
r_2 = 0.100 mathrm{m}이다. - 두 값을 곱하면
tau = 19.6 times 0.100 = 1.96 mathrm{N{cdot}m}이다. - 여기에 안전율 2배를 곱하면
3.9 mathrm{N{cdot}m}이다.
같은 계산을 INTERACTIVE 02 의 오른쪽 풀이표가 자세마다 그대로 채운다. 슬라이더로 말단 하중을 바꾸면 W 와 τ₂ 가 함께 따라 움직인다.
모델 ②. 가상일법으로 전달되는 몫까지 세는 정역학
모델 ① 은 두 가지를 버렸다. 실제로 하중은 크랭크가 아니라 로커 끝 B 에 매달려 있고, 그 무게는 커플러를 타고 크랭크로 전해진다. 전해지는 비율은 자세마다 다르다. 버렸던 링크 셋의 무게도 마찬가지로, 자세마다 다른 몫이 되어 크랭크에 얹힌다.
이것을 빠짐없이 세는 방법이 가상일이다.[2], [6] 크랭크를 아주 조금 deltatheta_2 만큼 돌렸다고 하자. 그때 모터가 해 준 일은, 그동안 기구의 모든 무게가 오르내리며 얻거나 잃은 위치에너지와 같아야 한다.
tau_{mathsf{static}},deltatheta_2 ;=; sum_i m_i,g,delta y_i

qquadLongrightarrowqquad

tau_{mathsf{static}} ;=; g sum_i m_i frac{partial y_i}{partial theta_2}(2)오른쪽 식의 partial y_i / partial theta_2 가 바로 그 “전해지는 비율”이다. 크랭크가 1라디안 돌 때 그 무게가 몇 미터 올라가는가를 뜻한다. 이 값을 구하려면 닫힌 고리를 풀어야 하는데, 그 방법이 이 연재 3부의 내용이다. 풀이 자체는 네 걸음으로 정리된다.
- 주어진
theta_2에서 폐쇄방정식을 풀어theta_3,theta_4를 얻는다. omega_2 = 1 mathrm{rad/s}로 두고 속도 연립방정식을 푼다. 이때 나오는omega_3,omega_4가 곧partialtheta_3/partialtheta_2,partialtheta_4/partialtheta_2다.- 네 지점의 높이 변화율
partial y/partialtheta_2를 구한다. 네 지점은 링크 셋의 무게중심과 하중이 매달린 B 점이다. - 각각에 질량을 곱해 모두 더한다.
아래 장치가 이 표를 자세마다 채워 준다. 단추로 두 모델을 오가며 견주어 보라.
INTERACTIVE 02
정역학적 접근으로 구동토크 구하기
단추로 두 모델을 바꿔 보세요. 오른쪽 표가 그 모델의 풀이 과정을 그대로 채웁니다.
하중이 가장 크게 걸리는 자세는 theta_2 = 39.3^circ 근처다. 그 자세에서 표를 채우면 이렇게 된다.
| 무게가 걸리는 곳 | 질량 [kg] | ∂y/∂θ₂ [m/rad] | 크랭크축에 얹히는 몫 [N·m] |
|---|---|---|---|
| 크랭크 r₂ 의 무게중심 | 0.081 | 0.0387 | 0.031 |
| 커플러 r₃ 의 무게중심 | 0.227 | 0.0711 | 0.158 |
| 로커 r₄ 의 무게중심 | 0.194 | 0.0324 | 0.062 |
| 말단 하중 (B점) | 2.000 | 0.0648 | 1.271 |
| 합 | 2.502 | 1.521 |
1.52 N·m이다. 링크 셋의 무게를 하나도 빠뜨리지 않고, 힘이 커플러를 타고 전달되는 비율까지 제대로 세어서 얻은 값이다. 참고로 이 토크의 84퍼센트는 말단 하중 몫이다. 링크를 아무리 가볍게 깎아도 이 답은 별로 달라지지 않는다는 뜻이기도 하다.
두 모델의 답을 견주면
모델 ① 의 답은 1.96 N·m 이고, 모델 ② 의 답은 1.52 N·m 다. 차이는 29% 다. 모멘트팔을 크랭크 길이가 아니라 말단이 크랭크축에서 가장 멀어질 때의 거리인 0.380 m 로 넉넉히 잡아도 7.45 N·m 다. 어떻게 잡아도 답은 한 자릿수 N·m 를 넘지 않는다.
정역학의 틀 안에 머무는 한, 모델을 정교하게 세운다고 답이 크게 달라지지 않는다는 뜻이다. 세 값을 나란히 놓고 견준 표는 부록에 있다.
그래서 많은 사람이 여기서 이렇게 한다. 하중이 가장 크게 걸리는 자세를 하나 잡고, 하중에 팔 길이를 곱해 토크를 구한다. 거기에 안전율 2배를 곱한다. 카탈로그를 펴서 그보다 큰 모터를 고른다.
그런데 그렇게 고른 모터로 전원을 넣으면, 팔은 제 속도를 내지 못하고 모터는 곧 멈춰 선다.
정역학이 틀린 것은 아니다. 다만 다른 질문에 답한 것이다
계산이 그렇게 짧게 끝날 수 있었던 이유는 이 문제를 정역학으로 접근했기 때문이다. 그리고 앞에서 보았듯 정역학의 두 줄에는 속도도 시간도 들어 있지 않다. 정역학이 답하는 물음은 처음부터 하나뿐이었다. “이 자세에서 가만히 버티려면 얼마가 필요한가” 가 그것이다.
그 물음에 대해서라면 정역학은 정확한 답을 준다. 외팔보 끝에 2 kg 을 매달고 “이걸 들고 버티려면 뿌리에 얼마의 모멘트가 걸리는가”를 물으면, 정역학은 한 치도 틀리지 않는다. 문제는 우리가 물어야 했던 것이 그 질문이 아니었다는 데 있다. 우리가 알고 싶은 것은 이것이다.
이 팔을 0.33초에 한 번씩 왕복시키려면 크랭크축을 얼마나 세게 비틀어야 하는가?
“버티는 데 필요한 힘”과 “그렇게 움직이게 만드는 데 필요한 힘”은 다른 값이다. 얼마나 다른지는 말로 설명하는 것보다 직접 만져 보는 편이 빠르다.
INTERACTIVE 03
정역학이 놓치는 것
회전수를 올려 보세요. 정역학이 내놓은 답은 그대로인데 실제로 필요한 토크만 부풀어 오릅니다.
슬라이더의 회전수만 올려 보라. 링크의 길이도, 질량도, 하중도 하나 건드리지 않았는데 아래 그래프에서 두 곡선 사이의 간격이 벌어진다. 회전수를 더 올릴수록 그 간격은 더 커진다. 정역학의 답을 나타내는 회색 점선은 자리를 그대로 지킨다. 정역학의 식에는 속도라는 항이 처음부터 들어 있지 않기 때문이다.
기본값인 180 rpm에서 이 기구가 실제로 요구하는 최대 토크는 12.89 N·m이다. 조금 전 정역학으로 얻은 답은 1.52 N·m이었다. 안전율 2배를 곱해 3 N·m짜리 모터를 골랐다면, 필요한 것의 4분의 1도 안 되는 모터를 산 셈이다. 모델 ① 에 안전율을 곱해 얻은 3.9 N·m 짜리를 골랐어도 사정은 다르지 않다. 240 rpm까지 올리면 격차는 15배가 된다.
링크와 하중을 다 합쳐 2.5 kg 인 기구를 움직이는 데 이만한 차이가 생긴다.
무게는 그대로인데 왜 토크가 커지는가
정지해 있는 물체를 움직이게 만드는 데에는 그만큼의 힘이 더 든다. 뉴턴이 정리해 둔 그대로다. 직선 운동에서는 F = ma, 회전 운동에서는 tau = Ialpha. 가속도가 0이면 이 항도 0이 되고, 그때 남는 것이 바로 정역학이다. 정역학은 동역학에서 가속도가 0 인 경우를 가리킨다.
그러니 링크가 움직이는 한, 우리가 계산해야 할 토크는 언제나 두 덩어리의 합이다.
tau_2 ;=; underbrace{tau_g}_{textsf{static}} ;+; underbrace{tau_a}_{textsf{inertia}},,

qquad tau_a ;propto; omega_2^{,2}(3)tau_g 는 중력을 이기는 몫이다. 앞에서 표를 채워 가며 구한 바로 그 값이고, 회전수와는 아무 상관이 없다. tau_a 는 관성을 이기는 몫인데, 정역학의 식에는 이 항이 아예 존재하지 않는다.
오른쪽 항이 속도의 제곱에 비례한다는 점이 중요하다. 회전수를 두 배로 올리면 관성 토크는 네 배가 된다. 앞의 토크 장치에서 회전수를 조금만 올려도 곡선이 순식간에 치솟는 이유가 이것이다. 현장에서 사이클 타임을 줄이라는 요구는 늘 나오는데, 그 요구는 모터가 내야 할 토크를 제곱으로 키운다.
그러면 α 를 구하면 되지만, 그것이 쉽지 않다
tau = Ialpha 를 쓰려면 각 링크의 각가속도 α를 알아야 한다. 그리고 여기서 기구가 두 갈래로 갈린다. 어떤 기구에서는 α를 구하는 일이 산수에 가깝고, 어떤 기구에서는 방정식을 풀어야 한다.
그 갈림길이 무엇인지, 아래에서 양쪽을 나란히 놓고 직접 끌어 보자.
INTERACTIVE 04
열린 사슬과 닫힌 사슬
끝점을 마우스로 끌어 보세요. 왼쪽은 어디든 따라오고, 오른쪽은 정해진 길만 갑니다.
열린 사슬. 벡터를 더하면 끝난다
왼쪽이 열린 사슬(open-loop)이다. 링크가 한 줄로 이어지고, 마지막 링크의 끝은 아무 데도 매여 있지 않다. 산업용 다관절 로봇 팔이 이 구조다. 굴착기의 붐과 암과 버킷도 이 구조이고, 사람의 팔도 이 구조다.
열린 사슬의 위치해석은 따로 풀 것이 없다. 관절 각도를 내가 하나씩 정하면, 끝점은 벡터를 차례로 더한 값이 된다.
mathbf{P} ;=; L_1 e^{,i q_1} ;+; L_2 e^{,i (q_1+q_2)} ;+; L_3 e^{,i (q_1+q_2+q_3)}(4)오른쪽에 미지수가 없다. 그래서 시간으로 한 번 미분하면 속도가, 두 번 미분하면 가속도가 그대로 나온다. 방정식을 푸는 것이 아니라 식에 값을 넣어 계산하는 것이다. 1절, 2절, 3절 링크의 각도와 각속도와 각가속도는 이런 식으로 얼마든지 이어 붙일 수 있다.
왼쪽 장치의 끝점을 끌어 보면 원판 안 어디로든 따라온다. 자유도가 3이기 때문이다. “같은 끝점, 다른 자세” 단추를 눌러 보라. 끝점은 그대로인데 팔의 자세만 바뀐다. 답이 여러 개라는 뜻이고, 그만큼 여유가 있다는 뜻이다.
닫힌 사슬. 고리가 닫히면 미지수가 생긴다
오른쪽이 닫힌 사슬(closed-loop)이다. 4절링크에서는 마지막 링크의 끝이 다시 땅으로 돌아와 붙는다. 연결 하나가 늘었을 뿐인데, 기구의 성격이 통째로 바뀐다.
그뤼블러의 식으로 자유도를 세어 보면 차이가 분명하다. 평면에서 링크 n개(땅 포함)와 회전관절 j개로 이루어진 기구의 자유도는 F = 3(n-1) - 2j 이다.[1], [4]
열린 사슬은 링크 넷에 관절 셋이다.
n = 4,quad j = 3 quadLongrightarrowquad F = 3(4-1) - 2cdot 3 = 3닫힌 사슬은 링크는 그대로인데 관절이 하나 늘었다.
n = 4,quad j = 4 quadLongrightarrowquad F = 3(4-1) - 2cdot 4 = 1자유도가 3에서 1로 떨어졌다. 내가 정할 수 있는 값은 이제 크랭크 각 θ₂ 하나뿐이다. 오른쪽 장치의 커플러 점을 아무리 끌어당겨도 정해진 곡선 위에서만 미끄러지는 것이 그래서다. 붉은 점선이 이 기구의 커플러 점이 지나갈 수 있는 경로의 전부다. (“커플러 점 위치” 슬라이더를 움직이면 그 곡선이 얼마나 다양해지는지 볼 수 있다. 이 곡선을 원하는 모양으로 만드는 일이 뒤에 나올 치수합성이다.)
여기서 오해하기 쉬운 지점이 하나 있다. 자유도가 1이라는 말은 나머지 관절이 움직이지 않는다는 뜻이 아니다. θ₃도 θ₄도 부지런히 움직인다. 다만 내가 정하는 것이 아니라 저절로 정해질 뿐이다. 그리고 공학에서 “저절로 정해진다”는 말은 곧 “계산해서 알아내야 한다”는 뜻이다.
고리가 닫히면 더하기가 아니라 방정식이 된다
고리를 한 바퀴 돌아 제자리로 오면 변위의 합은 0이다. 이것을 벡터로 쓴 것이 벡터 루프 폐쇄방정식이고, 4절링크 해석의 전부가 여기서 나온다.[1], [2] 앞에서 정역학을 제대로 풀 때 첫걸음으로 삼았던 바로 그 식이다.
r_2 e^{,itheta_2} ;+; r_3 e^{,itheta_3} ;-; r_4 e^{,itheta_4} ;-; d ;=; 0(5)열린 사슬의 식과 생김새는 비슷하지만 성격이 완전히 다르다. 미지수 θ₃와 θ₄가 사인·코사인 안에 갇힌 채 서로 얽혀 있다. 더 이상 대입해서 계산할 수 있는 식이 아니라, 풀어야 하는 비선형 연립방정식이다. 이것을 푸는 일이 위치해석이고, 이 연재의 3부가 시작되는 지점이다.
다행히 이 방정식은 풀 수 있다. 푸는 방법은 두 가지다. 하나는 삼각형 하나로 바꿔 손으로 푸는 방법이고, 다른 하나는 뉴턴-랩슨법으로 수치해를 얻는 방법이다. 두 방법 모두 5편에서 다룬다.
그리고 위치를 한 번 풀어 두면 속도와 가속도는 그 결과를 그대로 이어받는다. 위 식을 시간으로 한 번 미분하면 omega_3, omega_4 에 대한 2×2 선형 연립방정식이 된다.
begin{bmatrix} -r_3sintheta_3 & r_4sintheta_4 [2pt] r_3costheta_3 & -r_4costheta_4 end{bmatrix}

begin{bmatrix} omega_3 [2pt] omega_4 end{bmatrix}

=

begin{bmatrix} r_2omega_2sintheta_2 [2pt] -r_2omega_2costheta_2 end{bmatrix}(6)한 번 더 미분하면 미지수만 alpha_3, alpha_4 로 바뀔 뿐 왼쪽 계수행렬은 글자 하나 바뀌지 않는다. 오른쪽만 달라진다. (크랭크를 일정한 속도로 돌리므로 alpha_2 = 0 인 경우다.)
begin{bmatrix} -r_3sintheta_3 & r_4sintheta_4 [2pt] r_3costheta_3 & -r_4costheta_4 end{bmatrix}

begin{bmatrix} alpha_3 [2pt] alpha_4 end{bmatrix}

=

begin{bmatrix} r_2omega_2^{2}costheta_2 + r_3omega_3^{2}costheta_3 - r_4omega_4^{2}costheta_4 [2pt]

r_2omega_2^{2}sintheta_2 + r_3omega_3^{2}sintheta_3 - r_4omega_4^{2}sintheta_4 end{bmatrix}(7)어려워 보이던 속도해석과 가속도해석이 실은 같은 계수행렬을 두 번 쓰는 일로 정리된다. 덤으로 이 행렬의 행렬식이 r_3 r_4 sin(theta_3 - theta_4) 라는 것도 눈에 들어온다. 이 값이 0이 되면 연립방정식을 풀 수 없는데, 그런 자세를 특이점이라고 부른다.[3] 기구가 말을 듣지 않는 자세다.
말로만 들으면 막막하니, 그 결과가 어떻게 생겼는지 먼저 보자.
크랭크를 끌거나 그림 위에서 휠을 굴려 보라. 오른쪽 세 장의 그래프가 각각 각도 · 각속도 · 각가속도다. 세로 점선이 지금 이 자세의 위치를 짚는다. 위에서 아래로 내려갈수록 곡선의 변화가 심해지는 것이 보일 것이다. 각도 곡선은 완만한데, 각가속도 곡선은 좁은 구간에서 크게 치솟는다. 그런데 토크를 계산할 때 필요한 것이 하필 그 맨 아래 곡선이다.
링크 길이 슬라이더를 크게 움직여 “삼중로커”라는 붉은 글씨가 뜨는 자리를 찾아보라. 크랭크가 한 바퀴를 돌지 못하고 되돌아온다. 모터를 계속 돌리려면 애초에 이런 치수를 피해야 하고, 그 판별법이 그라스호프 조건이다. 전달각 μ가 40° 아래로 떨어질 때 숫자가 붉어지는 것도 눈여겨보라. 그 자세에서는 모터가 낸 힘의 대부분이 링크를 돌리는 데 쓰이지 못하고, 관절을 밀어 벌리는 쪽으로 새어 나간다.
여기서 토크까지는 한 걸음이다
θ와 ω와 α를 모든 링크에 대해 알고 나면, 그다음 과정은 오히려 단순하다.
각 링크의 무게중심이 어떤 가속도로 움직이는지 알 수 있고, 거기에 질량과 관성모멘트를 붙이면 각 링크가 요구하는 힘과 모멘트가 나온다. 그것들을 크랭크축 하나로 모으면 구동 토크가 된다. 자유도가 1 인 기구에서는 이 일이 특히 간단해진다. 입력이 하나뿐이므로 에너지 수지 한 줄로 정리되기 때문이다.
tau_2,omega_2 ;=; frac{dT}{dt} ;-; P_g(8)T 는 기구 전체의 운동에너지, P_g 는 중력이 해 주는 일률이다. 왼쪽은 모터가 넣어 주는 일률이다. 이 한 줄에서 tau_2 를 뽑아내면 끝이다. 앞의 토크 장치가 매 순간 실제로 하고 있는 계산이 바로 이것이다. 그리고 omega_2 를 0으로 보내면 이 식은 앞에서 손으로 채웠던 가상일의 식으로 되돌아간다. 정역학이 동역학의 특수한 경우라는 말은 이런 뜻이다.
그리고 그렇게 얻은 토크 곡선에서 뽑아낸 최대값과 실효값(RMS), 이 두 숫자가 바로 모터 카탈로그를 펼쳤을 때 들여다보게 될 값이다. 그 장치에 이미 두 값이 표시되고 있었다.
이 연재가 지나가는 길
- 2부θ각도닫힌 사슬의 모든 관절이
어디를 향하는가 - 2부ω각속도그 관절들이
얼마나 빨리 도는가 - 2부α각가속도속도가 얼마나
급하게 변하는가 - 3부τ구동토크그렇게 움직이려면
얼마나 비틀어야 하는가 - 4부모터 선정그 비틀림을 낼 수 있는
모터는 무엇인가
그런데 왜 이 길을 끝까지 가는 자료가 드문가
기구학은 응용 범위가 넓은 분야다. 그런데 이상하게도, 다절링크의 구동 토크를 구해서 모터 선정까지 이어 놓은 자료는 좀처럼 찾기 어렵다. 그 이유는 이 주제가 두 세계의 사이에 끼어 있기 때문이다.
- 기구학 교재는 대개 가속도 해석에서 끝난다. 커플러 곡선이 예쁘게 그려지고 속도 선도가 닫히면 목적을 다한 것으로 본다. 그 곡선으로 무엇을 살 것인지는 다루지 않는다.
- 모터 선정 자료는 대개 단순한 부하를 가정한다. 직결, 볼스크류, 벨트 컨베이어가 그런 부하다.[5] 셋 모두 부하 관성이 하나의 상수로 뭉쳐진다. 관성이 각도에 따라 변하는 부하는 거의 나오지 않는다.
- 다절링크는 정확히 그 사이에 있다. 모터축에서 바라본 부하 관성이 크랭크 각도에 따라 몇 배씩 오르내린다. 어느 쪽 자료를 펴도 이 경우가 없다.
그래서 현장에서는 둘 중 하나가 된다. 경험으로 “넉넉하게” 잡거나, 해석 프로그램에 통째로 맡기고 나온 숫자를 받아 적거나. 앞의 것은 대개 비싸고 무겁고, 뒤의 것은 왜 그 숫자인지 설명하지 못한다. 설명하지 못하는 숫자는 조건이 조금만 바뀌어도 다시 쓸 수 없다.
이 연재는 그 사이를 잇는 것이 목표다. 처음부터 끝까지, 손으로 따라갈 수 있는 식으로 쓴다.
이 연재에서 우리가 만들 것
전체를 관통하는 예제 하나를 끝까지 끌고 간다. 맨 위에서 돌려 본 그 기구, 곧 4절링크 픽앤플레이스 암이다. 매 편의 결과가 다음 편의 입력이 되도록 이어 놓았기 때문에, 마지막 편에서 숫자를 새로 만들 일이 없다.
목적지는 분명하다. 카탈로그에서 모델명 하나를 짚고, 왜 그것인지를 숫자로 설명하는 것. 감속비는 왜 그 값이며, 관성비는 얼마이고, 실효 토크가 정격의 몇 퍼센트인지까지.
준비물
겁먹을 필요는 없다. 필요한 것은 이 정도다.
- 벡터와 삼각함수. 고등학교 수준이면 충분하다.
- 미분의 뜻. 시간으로 미분하면 변화율이 나온다는 것만 알면 된다. 복잡한 미분 기교는 쓰지 않는다.
- 2×2 행렬을 푸는 법. 크래머 공식 한 줄이면 된다.
반대로, 없어도 되는 것들도 미리 말해 두겠다. 라그랑주 역학을 몰라도 된다. 10편에서 뉴턴-오일러법과 나란히 소개하는데, 어느 쪽으로 가도 답은 같다. 로봇공학 수업을 들은 적이 없어도 된다. 계산은 손으로 따라갈 수 있는 크기로 유지하고, 반복 계산이 필요한 곳에서는 MATLAB 코드를 그대로 싣는다.
다음 편
2부 첫 편에서는 링크와 조인트, 그리고 자유도부터 시작한다. 오늘 슬쩍 꺼내 쓴 그뤼블러의 식이 왜 F = 3(n-1) - 2j 라는 모양을 하고 있는지, 그리고 이 식이 가끔 거짓말을 하는 경우(과구속 기구)는 언제인지를 다룬다.
거기서부터, 위의 그래프들을 우리 손으로 하나씩 그려 나가게 된다.
REFERENCES
- [1]R. L. Norton, Design of Machinery: An Introduction to the Synthesis and Analysis of Mechanisms and Machines, 6th ed. New York, NY, USA: McGraw-Hill Education, 2019.
- [2]J. J. Uicker, Jr., G. R. Pennock, and J. E. Shigley, Theory of Machines and Mechanisms, 5th ed. New York, NY, USA: Oxford Univ. Press, 2017.
- [3]K. J. Waldron, G. L. Kinzel, and S. K. Agrawal, Kinematics, Dynamics, and Design of Machinery, 3rd ed. Chichester, U.K.: Wiley, 2016.
- [4]K. Kutzbach, “Mechanische Leitungsverzweigung, ihre Gesetze und Anwendungen,” Maschinenbau, vol. 8, no. 21, pp. 710-716, 1929.
- [5]Oriental Motor, “Motor sizing calculations,” Technical Reference. [Online]. Available: https://www.orientalmotor.com/technology/motor-sizing-calculations.html. [Accessed: 2026-09-04].
- [6]R. C. Hibbeler, Engineering Mechanics: Dynamics, 14th ed. Hoboken, NJ, USA: Pearson, 2016.
ABOUT AUTHOR
shind
소개글이 아직 없습니다.